
 id
Berita
Rumah / Berita / Berita Industri / Cara Membangun Rangkaian Kontrol Logika dengan Relay: Dari Peralihan Sinyal ke Penggerak Motor


Relai , sebagai komponen switching klasik yang dikontrol secara elektrik, sangat kuat karena dapat menggunakan sinyal arus kecil untuk mengontrol peralihan dan pengalihan beban arus besar, dan mengimplementasikan fungsi logika dasar. Metode kontrol berdasarkan kontak fisik ini memiliki keunggulan dalam kekebalan kebisingan, isolasi listrik, dan kapasitas penanganan daya yang sulit digantikan oleh perangkat semikonduktor.
Kumparan:
"Masukan" dari relai. Ketika diberi energi, ia menghasilkan medan magnet yang menggerakkan mekanisme mekanis.
Parameter utamanya adalah Tegangan Kumparan (misalnya, 5V, 12V, 24V DC) dan Resistansi Kumparan, yang menentukan arus penggerak yang diperlukan.
Kontak
"Output" dan aktuator relai. Konfigurasi dapat berupa:
| Parameter | Deskripsi |
|---|---|
| Peringkat Kontak | Tegangan dan arus (AC/DC mungkin berbeda) yang dapat dialihkan oleh kontak dengan aman. Penurunan daya yang signifikan diperlukan untuk beban induktif seperti motor. |
| Konsumsi Daya Kumparan | Menentukan desain sirkuit penggerak. |
| Waktu Pengoperasian/Rilis | Dalam rentang milidetik; ini membatasi frekuensi peralihan maksimum relai. |
Berikut ini adalah rangkaian klasik yang menggunakan relay SPDT untuk membangun gerbang logika dasar. Perhatikan bahwa ini adalah "rangkaian ekivalen" yang mengimplementasikan fungsi logika, bukan sirkuit terpadu digital modern.
Tujuan: Keadaan keluaran selalu merupakan kebalikan dari keadaan masukan.
Analisis Sirkuit:
Ketika inputnya RENDAH, kumparan tidak diberi energi, COM terhubung ke Vcc melalui kontak NC, dan outputnya TINGGI.
Ketika masukannya TINGGI, koil diberi energi, COM terputus dari NC dan dihubungkan ke terminal NO (yang mengambang atau dibumikan), dan keluarannya RENDAH.
Praktek Teknik:
Dioda Flyback adalah wajib! Ini dihubungkan secara paralel terbalik melintasi kumparan (katoda ke V ), untuk menyerap EMF belakang yang dihasilkan oleh kumparan ketika tidak diberi energi, mencegah lonjakan tegangan tinggi merusak transistor penggerak atau pin I/O mikrokontroler.
Tujuan : Outputnya TINGGI jika salah satu dari beberapa inputnya TINGGI.
Analisis Sirkuit :
Kontak Biasanya Terbuka (NO) dari dua (atau lebih) relai dihubungkan secara paralel.
Jika ada masukan yang TINGGI, kontak NO yang bersangkutan akan menutup, menghubungkan Vcc ke keluaran.
Skenario Aplikasi :
Kontrol start multi-lokasi, misalnya, perangkat dimulai jika salah satu dari beberapa tombol "Start" ditekan.
Tujuan : Outputnya HIGH hanya jika semua inputnya HIGH secara bersamaan.
Analisis Sirkuit :
Kontak Biasanya Terbuka (NO) dari dua (atau lebih) relai dihubungkan secara seri.
Hanya ketika semua input HIGH, semua kontak NO menutup secara bersamaan, membentuk jalur lengkap dari Vcc ke output.
Skenario Aplikasi :
Kontrol interlock keselamatan, misalnya, kondisi "Pintu Pelindung Tertutup" DAN "Tombol Start Ditekan" harus dipenuhi agar alat berat dapat dihidupkan.
Ini adalah salah satu aplikasi peralihan logika relai yang paling representatif, yaitu membangun rangkaian penggerak H-bridge.
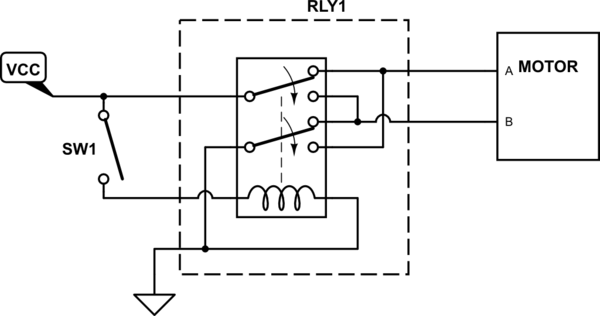
Prinsip Kerja :
Keadaan Istirahat/Default: Kumparan tidak diberi energi, terminal motor A, B-, motor berputar dalam satu arah (misalnya maju).
Keadaan Aktif: Kumparan diberi energi, kedua set kontak beralih secara bersamaan, terminal motor menjadi A-, B, polaritas motor terbalik, berputar ke arah yang berlawanan.
Keuntungan :
Sirkuit sederhana, sedikit komponen, biaya rendah.
Karena terhubung secara mekanis, hal ini secara alami menghindari risiko korsleting pasokan listrik.
Kerugian :
Hanya dapat mencapai dua kecepatan (kecepatan penuh maju/mundur), tidak dapat memberikan kontrol kecepatan.
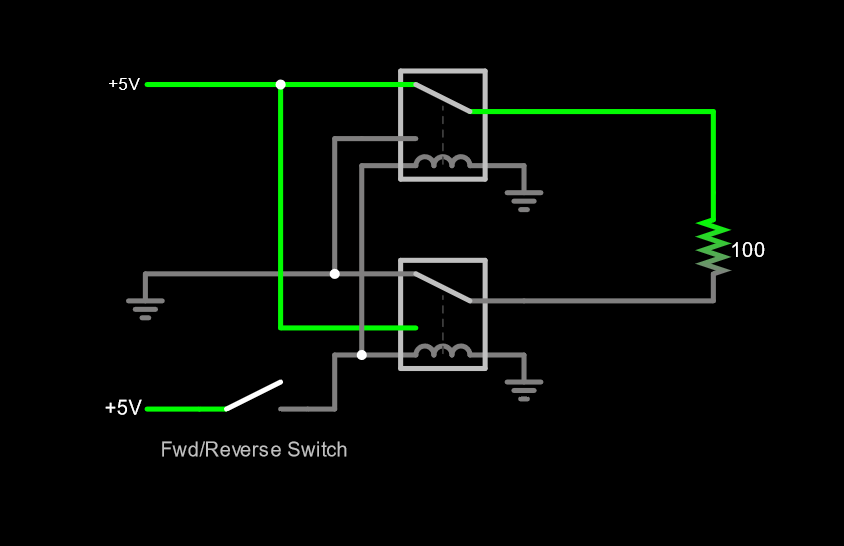
Prinsip Kerja :
Maju: Hanya "Relai Maju" yang memberi energi.
Jalur saat ini : Daya → Kontak relai1 → M → M- → Terminal NC relai2 → Daya -.
Terbalik: Hanya "Relai Terbalik" yang memberi energi.
Jalur saat ini : Daya → Kontak relai2 → M- → M → Terminal NC relai1 → Daya -.
Berhenti: Kedua relai tidak diberi energi.
Keuntungan :
Fleksibilitas Tinggi : Mudah untuk menambahkan status "Berhenti".
Interlocking yang Mudah Diimplementasikan: Memastikan dalam logika kontrol bahwa kedua relai tidak dapat memberi energi secara bersamaan, mencegah korsleting catu daya.
Kerugian :
Memerlukan logika interlocking tambahan (bisa berupa kontaktor yang saling bertautan secara mekanis atau logika kelistrikan yang saling bertautan di sirkuit).
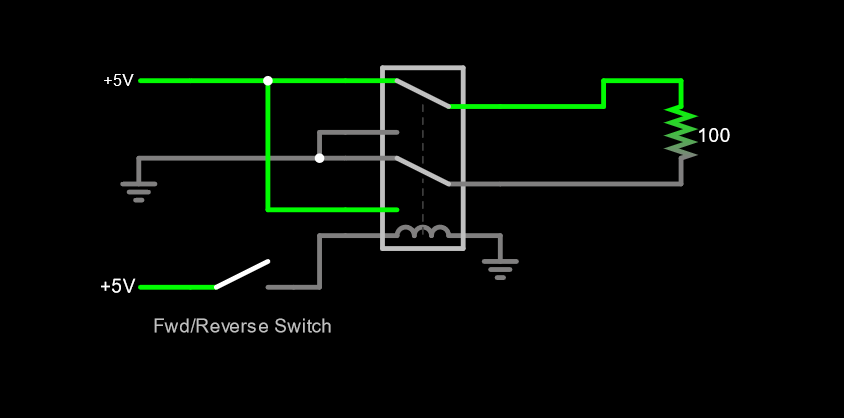
Diagram ini menunjukkan bagaimana input pengguna (saklar Fwd/Rev) diintegrasikan ke dalam logika kontrol. Posisi sakelar yang berbeda memberikan jalur arus yang berbeda untuk kumparan relai, sehingga menentukan keadaan motor.
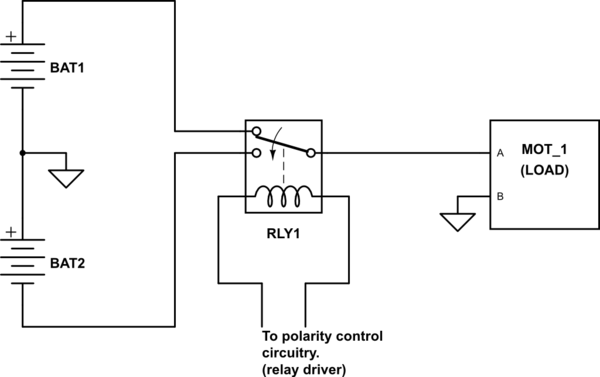
Diagram ini menekankan integritas sistem :
Bagian Kekuasaan: BAT1/BAT2 (Sumber Daya), MOT_1 (Beban), RLY1 (Aktuator).
Bagian Pengendalian : "Sirkuit Kontrol Polaritas" (Sirkuit Penggerak Relai). Bagian ini dapat dibangun menggunakan transistor, mikrokontroler, chip logika, dll., dan berfungsi sebagai otak kendali cerdas.
Untuk mengubah rangkaian skema menjadi produk yang stabil dan andal, detail teknik berikut harus dipertimbangkan:
Pin I/O mikrokontroler memiliki kemampuan penggerak yang terbatas; transistor atau MOSFET harus digunakan sebagai saklar untuk menggerakkan kumparan relay.
Hitung resistor basis yang diperlukan untuk memastikan transistor jenuh dan menyediakan arus kumparan yang cukup.
Saat memutus beban induktif seperti motor, busur listrik yang kuat terjadi di antara kontak, mengikisnya dan memperpendek masa pakainya.
Rangkaian RC Snubber: Hubungkan resistor dan kapasitor secara seri, kemudian secara paralel melintasi kontak. Ini secara efektif menyerap energi dan menekan busur.
Metal Oxide Varistor (MOV): Hubungkan melintasi kontak untuk menyerap voltasetage lonjakan.
Dalam solusi relai ganda, sangat penting untuk memastikan bahwa relai Maju dan Mundur tidak pernah memberi energi secara bersamaan, karena hal ini akan menyebabkan hubungan pendek langsung pada terminal catu daya yang dapat mengakibatkan bencana.
Metode 1: Gunakan kontaktor yang saling bertautan secara mekanis, di mana salah satu kontaktor yang diaktifkan secara fisik akan mencegah kontaktor lainnya.
Metode 2: Rancang interlocking listrik pada tingkat rangkaian penggerak, misalnya dengan menghubungkan kontak NC dari satu relai secara seri dengan kumparan relai lainnya.
Indikasi Status dan Diagnostik
Sejajarkan indikator LED melintasi koil relai untuk menampilkan status saat ini secara visual.
Sertakan sekering atau sekering PTC yang dapat disetel ulang di loop kontrol untuk perlindungan arus berlebih.
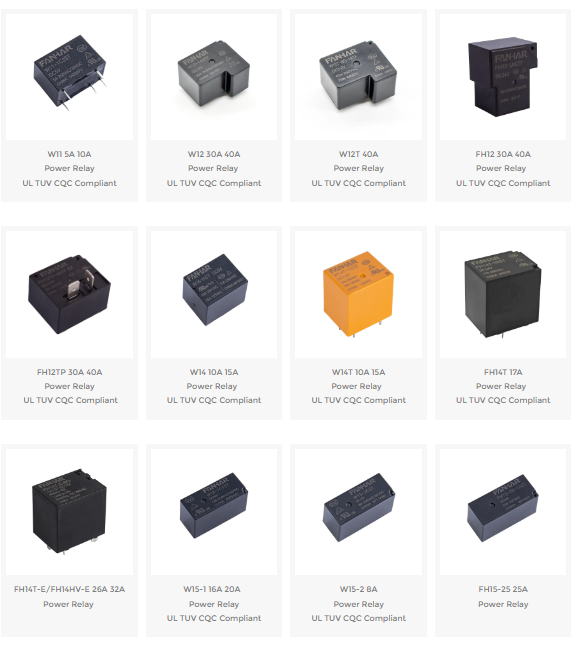
FANHAR Electronics memberikan kinerja tinggi relay listrik dirancang untuk rumah pintar masa kini, kontrol industri, sistem energi baru, dan aplikasi berat lainnya. Dengan 30 seri dan ratusan spesifikasi, portofolio kami menawarkan perpaduan optimal antara kemampuan switching, efisiensi energi, dan keandalan.
Ketika kumparan dihilangkan energinya, induktansinya menghasilkan lonjakan tegangan balik (EMF balik). Dioda flyback menyediakan jalur sirkulasi yang aman untuk arus kumparan, menjepit lonjakan dan melindungi transistor, pin MCU, atau sirkuit driver lainnya.
COM adalah terminal umum. NC (Biasanya Tertutup) terhubung ke COM ketika koil dihilangkan energinya. NO (Normally Open) terputus dari COM ketika kumparan dihilangkan energinya dan dihubungkan ke COM ketika kumparan diberi energi. Relai SPDT mengalihkan COM antara NC dan NO.
sambungkan kontak NO dari dua atau lebih relay secara paralel. Jika ada relay yang memberi energi, outputnya terhubung ke Vcc. DAN: sambungkan kontak NO secara seri. Hanya ketika semua relay memberi energi barulah jalur dari Vcc ke output ditutup.
Umumnya tidak. Relai elektromekanis memiliki waktu pengoperasian/pelepasan milidetik dan masa pakai mekanis/listrik yang terbatas, sehingga tidak cocok untuk PWM frekuensi tinggi. Gunakan MOSFET, IGBT, atau solid-state relay untuk kontrol kecepatan PWM.
Pilih relai elektromekanis untuk isolasi tinggi, kapasitas daya tinggi, biaya rendah, dan logika sederhana, terutama ketika kecepatan peralihan tidak penting. Pilih SSR untuk frekuensi peralihan yang tinggi, masa pakai yang lama, dan tidak ada komponen yang bergerak, namun pertimbangkan arus bocor, pembuangan panas, dan biaya.
Jika Anda memiliki pertanyaan, silakan isi formulir kontak di bagian bawah halaman dan hubungi kami.

 Previous


